
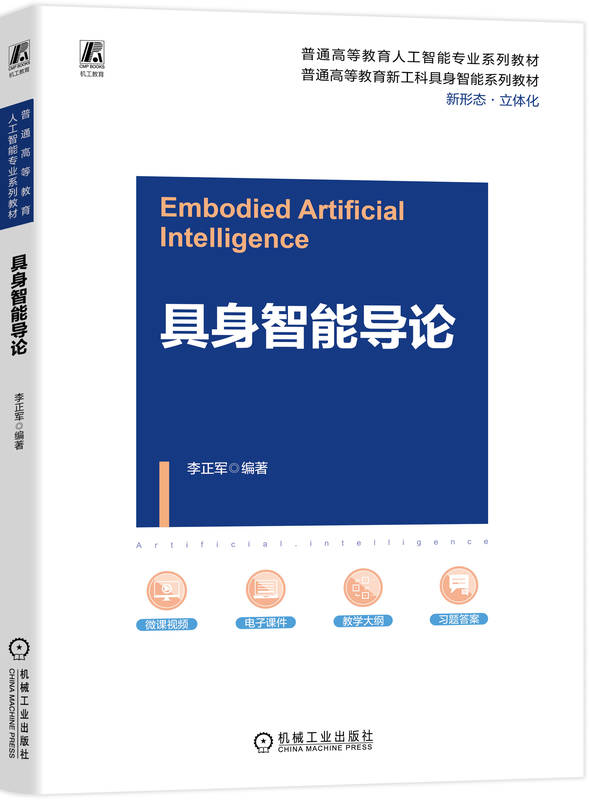
具身智能导论
作者:李正军
ISBN:978-7-111-82166-3
本书立足具身智能前沿,围绕“身体、大脑与环境深度耦合”这一核心范式,系统构建从基础理论、关键技术到工程实现与产业落地的完整知识体系,深入揭示智能由“离身认知”迈向“具身认知”的内在演进逻辑。随着人工智能加速从虚拟空间走向真实世界,具身智能成为贯通感知、决策与行动的关键路径:通过视觉、触觉、听觉等多模态感知,结合环境交互与闭环控制机制,在“感知-决策-行动-反馈”的持续循环中实现理解与自适应,推动智能体完成从“会算”到“会做”的跃迁。本书突出“理论-数据-技术-模型-硬件-未来”的全链路贯通,兼顾学术深度与工程实践,不仅系统解析视觉-语言模型(VLM)、视觉-语言-动作(VLA)模型、多模态感知与Sim-to-Real等前沿方法,也全面覆盖机器人结构、传感器系统与计算平台等关键工程要素,并结合典型应用场景与产业案例,帮助读者构建从概念认知到系统实现的整体框架。
全书共10章,涵盖具身智能概述、具身智能的理论基础、具身智能的数据工程与标准、多模态感知与定位技术、视觉-语言模型(VLM)、视觉-语言-动作(VLA)模型、从仿真到现实的迁移学习、大模型驱动的机器人控制、人形机器人,以及具身智能安全、伦理与未来。
本书可作为自动化、人工智能、机器人工程、计算机科学与技术等相关专业的本科生与研究生教材,也可供从事智能机器人、智能制造、自动驾驶等领域的工程技术人员,以及对具身智能感兴趣的专业爱好者参考。
同系列书
相关图书