
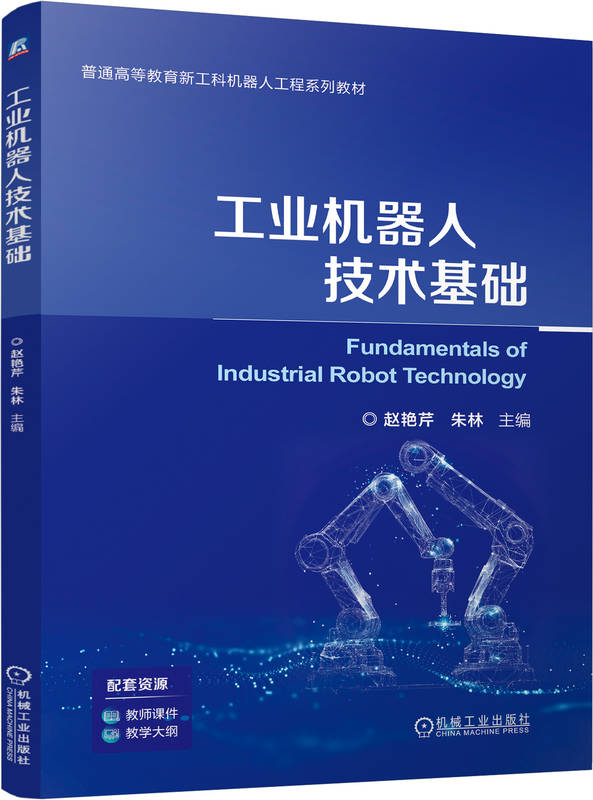
工业机器人技术基础
作者:赵艳芹 朱林
ISBN:978-7-111-82234-9
本书系统地阐述了工业机器人技术的基础理论。全书共7章,内容包括绪论、运动表示、工业机器人的运动学、工业机器人的静力学和动力学、工业机器人的运动规划、工业机器人的控制系统、工业机器人的控制方法。本书以串联和并联机器人为研究对象,详细地介绍了工业机器人典型运动学建模方法,并结合牛顿-欧拉方程、拉格朗日方程、虚功原理等力学方法,深入探讨了工业机器人动力学求解过程。在轨迹规划方面,重点讲解了关节空间和操作空间中多种插值算法,并采用MATLAB软件编写代码,促进学生对理论知识的理解和应用。
本书可作为高等院校机械工程、自动化、机器人工程等专业的本科生教材,也可作为从事机器人研发、系统集成、应用维护的工程技术人员的参考书。
同系列书
相关图书